实验教学中心
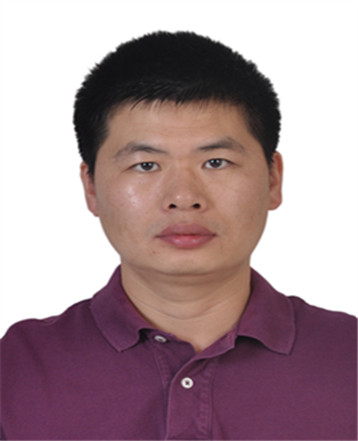
| 姓 名: | 李位星 | 性别: | 男 | 出生年月: | 1976.8 |
| 职 称: | 高级实验师 | 职务: | 最高学历: | 研究生 | |
| 学科方向: | 模式识别与智能系统 | ||||
| 人才计划: | 办公地点: | 6#703 | |||
| 电子邮件: | liweixing@bit.edu.cn | 联系方式: | 68913261 | ||
| 通讯地址: | leyu乐鱼登录入口 | ||||
| 导师类型: | 硕士生导师 | ||||
教育与工作经历
2017.7 —至今 leyu乐鱼登录入口 模式识别与智能系统 高级实验师
2016.2—2017.2 普渡大学-印第安纳大学印第安纳波利斯分校 访问学者
2004.7—2017.6 leyu乐鱼登录入口 模式识别与智能系统 实验师
2001.9—2004.3 北京理工大学自动控制系 模式识别与智能系统 研究生
1996.9—2000.7 青岛大学自动化系 工业自动化专业 本科
研究方向
1.计算机视觉与深度学习
2.机器人环境感知与控制
3.无人机平台技术与应用
近5年承担的科研项目
1. 人形机器人多模态融合SLAM建图与导航系统 2026.05—2026.12 科技合作 主持
2. 时变参数伺服系统的自适应预定时间抗扰控制 2026.01—2029.12 国自然面上项目 参与
3. 涂层损坏面积定量计算及气密性试验泄露检测算法模型研究2024.8—2026.12 科技合作 主持
4. 电力巡检无人机智能航线规划 2023.11—2024.12 科技合作 参与
5. 船舰目标光电图像数据集 2024.07—2025.12 科技合作 主持
6. 二维/三维图像识别和配准算法开法 2023.11—2025.06 科技合作 主持
7. 典型船体结构节点和缺陷检测算法优化及开发 2022.06—2023.12 科技合作 主持
代表性学术论文
1. Zheng Z , Li W* , Pan F ,et al.DBSAM: A Dual-Branch Segment Anything Model for Infrared Small Target Detection[J]. IEEE Transactions on Geoscience and Remote Sensing, DOI:10.1109/TGRS.2026.3684060.
2. Xing Y , Li W* , Pan F ,et al.CSF-Planner: A Lightweight Local Trajectory Planner Based on Cloth Simulation Field for UAV[J]. IEEE robotics and automation letters, 2025(12):10. DOI:10.1109/LRA.2025.3621969.
3. Xing Y , Li W* , Pan F ,et al.Ultra-Wideband assisted Visual-Inertial Localization Correction System with Position-Unknown UWB Anchors[C]//2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS). DOI:10.1109/IROS60139.2025.11246170.
4. Lv Z , Li W* , Xing Y ,et al.Optimization of Local Spatiotemporal Continuous Trajectory for the Quadrotor Based on Minimum Snap[C]//2024 14th Asian Control Conference (ASCC).
5. Zhou J , Feng K , Li W* ,et al.TS4Net: Two-stage sample selective strategy for rotating object detection[J].Neurocomputing, 2022.DOI:10.1016/j.neucom.2022.06.049.
6. Han J , Li W* , Feng K ,et al.Vision-based aerial image mosaicking algorithm with object detection[J].Systems Engineering and Electronics, Journal of (JSEE), 2022, 33(2):10.DOI:10.23919/JSEE.2022.000026.
7. Kai Feng, Weixing Li*, Jun Han, Feng Pan. Low-Latency Aerial Images Object Detection for UAV. Unmanned Systems. 2022.Vol.10(1):1-11. DOI: 10.1142/S2301385022500030
8. Kai Feng, Weixing Li*, Shengyang Ge,Feng Pan. Package delivery based on marker detection for UAvs;2020 Chinese Control And Decision Conference.2020.7:2094-2099.
9. Yufeng Ji; Weixing Li*; Kai Feng; Boyang Xing; Feng Pan. Automatic video mosaicking algorithm via dynamic key-frame;Journal of Systems Engineering and Electronics;2020,31(2):272-278.
10. Yufeng Ji, Weixing Li*, Xiaolin Li, Shikun Zhang,Feng Pan. Multi-Object Tracking with Micro Aerial Vehicle;Journal of Beijing Institute of Technology.2019.Vol.28(3):389-397.
授权国家发明专利及出版专著
1. 李梦凡,李位星. 一种基于多传感器融合的移动机器人定位方法. 202011071053.4
2. 黄德平,高琪,李位星,潘保青,胡一鸣. 一种振动信号分类方法. 201911411931.X
3. 潘峰、王嘉诚、徐杰磊、李位星 等. 一种边缘智能信息生成的仿真验证测试系统. 202110552471.3
4. 尹念依、李位星、潘峰、高琪、郑紫怡. 一种基于YOLO航空产品装配组件实例分割系统,公开 202511133675.8
讲授课程、出版教材及教学成果
指导学生科技创新获奖限填5项(近五年代表性奖项)
1.2024年RobotChallenge国际大赛-自主竞赛赛道 金奖
2.2023年RobotChallenge国际大赛-自主竞赛赛道 金奖
3.2024年“新长江杯”智能无人系统应用挑战赛 三等奖
4.2025年“申达杯”智能无人系统应用挑战赛 三等奖
5.2023年 第11届全国大学生光电设计竞赛 华北赛区一等奖
讲授课程
1. 自动控制系统综合设计
2. 高等自动控制实验.
3.优化控制课程设计.
4、人工智能课程设计
出版教材
1.高琪, 潘峰, 李位星, 冯肖雪 编著. 人工智能之模式识别 机械工业出版社,2024.12
教学成果
1. 场景驱动、四维协同的新工科混合式智慧课程教学创新与实践 2025年校级二等奖.
2. 德育为先,能力为重,自动化实践教学体系培养方案改革实践, 2021年校级二等奖.
学术兼职
1.中国人工智能学会 会员
2.中国自动化学会 会员